
2014年8月1日金曜日

2014年7月29日火曜日
2014 新作ロボトレーサー その2
今日 7月29日
12時頃にライントレース成功!
13時頃にコースアウトせずに一周成功!
( ̄ー ̄)
中三にもなってライントレースに成功したのは実は今日が人生初なんですね


今は一番前の7つではなく、手前の5つのセンサーでライントレースしています
・定電流モータードライバー SLA7073MPRT
・ステッピングモーター PKE243AL
・マイコン dsPIC30F4013
・A/D変換
これから動画もあげていきたいと思います
今後はゴールマーカーとコーナーマーカーも読むようにしてPID制御を取り入れたいです
2014年7月28日月曜日
大会報告 仙台知能ロボットコンテスト2014
大変遅くなりました、大会報告です。
今年も仙台知能ロボコンに出場しました!
今年も仙台知能ロボコンに出場しました!
自分の班のロボットと 競技結果、大会の感想などを報告します
o(^-^)o
88888888
ロボット名は じゅぴたー と言います
先輩がつくっていた二足歩行ロボットが"木製"
出場したのは 各三色の缶とボールが一つずつ置かれる
じゅぴたー(ロボットリスト=>テクニカル=>じゅぴたー)
実際は それが間に合わず、

このロボットはセンサーを一切使っていません
ステッピングモーターのステップ数を事前に調整して
調整のときからボールの摩擦にてこずっていて、
結局それは家具スベールをとりつけて滑らせることにしました
一次予選ではボール・缶のある場所までたどり着いたものの、
家具スベールをさらにつけたり、

事前の競技台練習では運もあって、
しかし いざ競技にでてみると競技台にひっかかっているのか、
プログラムと車体も調整しましが結局なすすべもなく敗退
(T_T)
5点
最後まで摩擦に苦しめられたロボットでした
やっぱりセンサーとアームを使わないのは確実性が低いようなので
マスターズコースとはっ
4つのボールで作ったピラミッド・倒された缶・
ぜひ出場したいです!
また
自分と同じ団体では六足歩行ロボットなど
自分もはやくクオリティの高いロボットをつくりたいと思いました
この一年は僕の中高時代で重要な一年になるはずです!
長ったらしくてごめんなさい
以上 大会報告:仙台知能ロボコン2014でした
2014年4月27日日曜日
2014 新作ロボトレーサー
今年の1月頃から 新作のロボトレーサーを作り始めました
(今は知能ロボコン用に改造してますが)
制作風景と車体
 |
| 制作風景1 |
 |
| 制作風景2 |
カブトムシのような突き出たセンサー!
お気に入りです!!!
あとから必要な回路を継ぎ足してくうちに大きくなってしまった…
そして 11月の全日本マイクロマウス大会の規定サイズに収まらないw!


オリエンタルモーター社さんのアカデミック・サポート、ありがとうございます!
一旦仙台知能ロボコンに改造→ロボトレーサーに改造 する間にもう少しコンパクトにしたいと思っています
このロボットのコンセプト・目指すところは
・実ははじめての完走
・PID制御
・センサステアリング
・センサステアリング!(大事だから二度言いました)
・(来年にでも)できればショートカット機能
よく見れば モーターの間にサーボモーターがついていて その先にあのセンサーが…!
一昨年に先輩がやっていたことや 昨年優勝者のあの人がやっていることもあってセンサステアリング
ぜひ実現させたい!
というわけで、 !多めに新作ロボトレーサーの進行状況でした!
2014年2月14日金曜日
Li-Po な話
この間
リチウム・ポリマーバッテリー(通称Li-Po) を3つ
と 充電器を購入しました~

Li-Poが一つ 約5ドル Li-Po
充電器が 約23ドル 充電器
でした
輸入時は円安だったので少し高め
さらに送料がばかにならない
しかしこのサイズで約12Vとは…
少し扱い方を間違えると 爆発・炎上するという…
そうならないように バッテリーチェックする必要があるらしい
抵抗で分圧 1Vを A/D変換で電圧をチェック
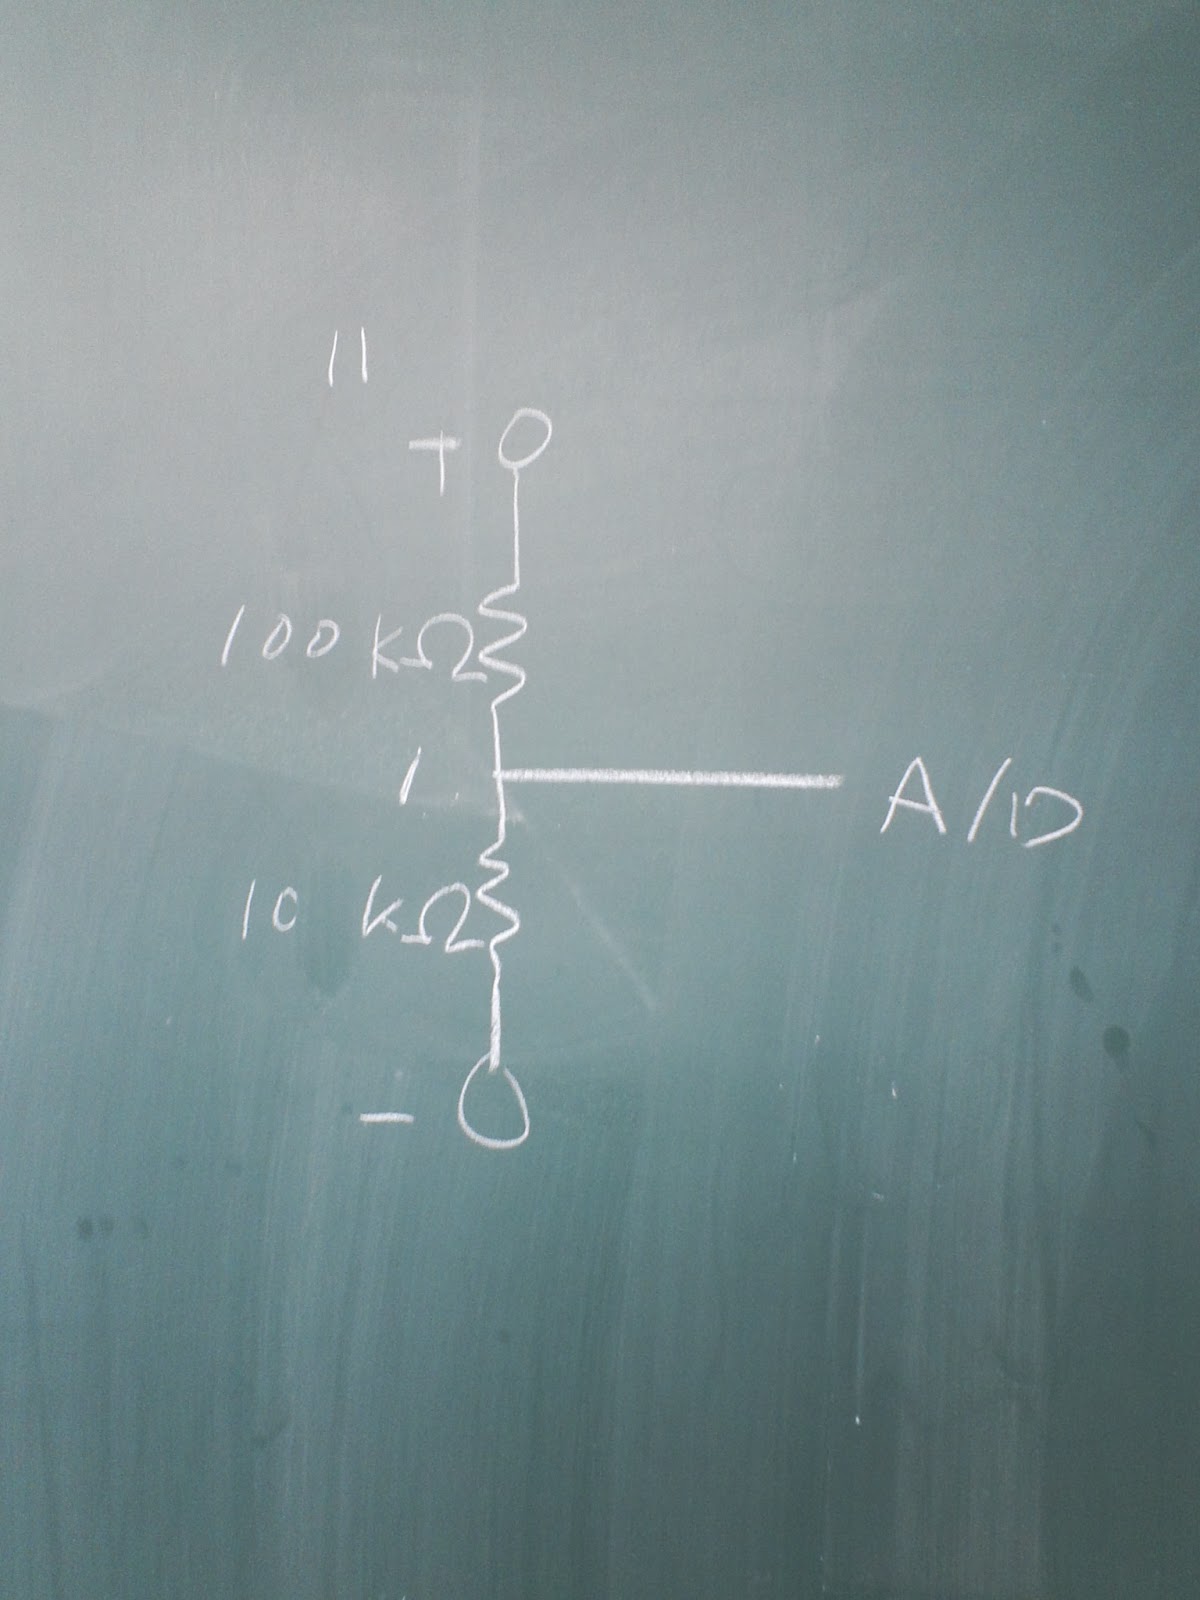
でもなぜかA/D変換方法が間違っているのに
//バッテリーチェック関係だけのプログラム
//もちろんこれでは動作しない
#include <p30f4013.h>
#include <adc12.h>
//バッテリーチェック //スペルはてきとー
#define BATTERY ReadADC12(ADC_CH0_POS_SAMPLEA_AN4&&ADC_CH0_NEG_SAMPLEA_NVREF)
#define LED LATDbits.LATD3
int AD_shikiichi=30300;
TRISA=0b00000000000;
TRISB=0b000000000000; //0は出力、1は入力
TRISC=0b000000000000000;
TRISD=0b000000000;
TRISF=0b000000;
int main(){
if(BATTERY<=AD_shikiichi){
while(1){
LED=1;
}
}
}
//バッテリーチェック関係だけのプログラム
//もちろんこれでは動作しない
//もちろんこれでは動作しない
#include <p30f4013.h>
#include <adc12.h>
//バッテリーチェック //スペルはてきとー
#define BATTERY ReadADC12(ADC_CH0_POS_SAMPLEA_AN4&&ADC_CH0_NEG_SAMPLEA_NVREF)
#define LED LATDbits.LATD3
int AD_shikiichi=30300;
TRISA=0b00000000000;
TRISB=0b000000000000; //0は出力、1は入力
TRISC=0b000000000000000;
TRISD=0b000000000;
TRISF=0b000000;
int main(){
if(BATTERY<=AD_shikiichi){
while(1){
LED=1;
}
}
}
//バッテリーチェック関係だけのプログラム
//もちろんこれでは動作しない
入力のはずが 出力の設定になっていたのに
闘値を30300にすると 正常に動作
さらに それで使っていたら ちゃんと
A/D変換ではなくても この方法(バグ)
とりあえず 今は 正常なA/D変換に書き直している
2014年2月10日月曜日
2014年2月8日土曜日
登録:
投稿 (Atom)